کالیبراسیون دوربین در متاشیپ (Agisoft Metashape) یکی از مراحل مهم پردازش تصاویر پهپادی است که با هدف تعیین پارامترهای داخلی دوربین و مدلسازی اعوجاج لنز انجام میشود. اگر این پارامترها بهدرستی برآورد نشوند، ممکن است خطاهایی در بازسازی سهبعدی، تولید ارتوموزائیک و استخراج اطلاعات مکانی به وجود آید.
در این راهنما، با مفهوم کالیبراسیون دوربین، مراحل انجام آن در نرمافزار متاشیپ، پارامترهای اصلی لنز، روش بررسی نتایج و خطاهای رایج آشنا میشوید تا بتوانید متناسب با نوع پروژه نقشهبرداری هوایی، تنظیمات مناسبتری انتخاب کنید.
کالیبراسیون دوربین در متاشیپ چیست و چگونه انجام میشود؟
کالیبراسیون دوربین در متاشیپ فرایند تخمین پارامترهای داخلی دوربین، از جمله فاصله کانونی، نقطه اصلی تصویر و ضرایب اعوجاج لنز است. این نرمافزار میتواند پارامترهای دوربین را هنگام همترازی تصاویر تخمین بزند یا از مقادیر کالیبراسیون قبلی استفاده کند. برای انجام صحیح این فرایند، باید تصاویر مناسب، همپوشانی کافی و هندسه تصویربرداری متنوع داشته باشید. بررسی خطای بازفرافکنی، پراکندگی نقاط اتصال و کیفیت خروجی نیز برای ارزیابی نتایج ضروری است.
کالیبراسیون دوربین در متاشیپ چیست و چه کاربردی دارد؟
کالیبراسیون دوربین فرایندی است که طی آن ویژگیهای هندسی و اپتیکی دوربین برای تبدیل مختصات نقاط تصویری به یک مدل هندسی قابل استفاده در فتوگرامتری تعیین میشوند. برای آشنایی کاملتر با محیط نرمافزار و قابلیتهای آن، میتوانید دوره آموزشی متاشیپ در مستر پی را شرکت کنید.
در نقشهبرداری هوایی با پهپاد، دوربین در هر تصویر از موقعیت و زاویه متفاوتی نسبت به زمین عکاسی میکند. نرمافزار متاشیپ با استفاده از نقاط مشترک تصاویر، موقعیت دوربینها و هندسه صحنه را تخمین میزند. کالیبراسیون دوربین نیز به این فرایند کمک میکند تا اثر ویژگیهای اپتیکی لنز در محاسبات هندسی لحاظ شود.
چرا کالیبراسیون دوربین در فتوگرامتری اهمیت دارد؟
لنز دوربین همیشه تصویری کاملاً منطبق با مدل هندسی ایدهآل تولید نمیکند. اعوجاج شعاعی و مماسی، جابهجایی نقطه اصلی تصویر و تغییرات فاصله کانونی میتوانند بر موقعیت تصویرشده نقاط تأثیر بگذارند.
در پروژههای فتوگرامتری، این خطاها ممکن است به شکلهای زیر ظاهر شوند:
- انحراف مختصات نقاط در تصاویر.
- کاهش دقت هندسی مدل سهبعدی.
- ایجاد اختلاف میان نقاط کنترل زمینی و مدل بازسازیشده.
- ایجاد تغییرات ناخواسته در مقیاس و شکل مدل.
- بروز اعوجاج در ارتوموزائیک و محصولات نقشهبرداری.
البته تمام خطاهای موجود در خروجی ناشی از کالیبراسیون نیستند. کیفیت نقاط کنترل زمینی، دقت موقعیتیابی پهپاد، همپوشانی تصاویر و شرایط تصویربرداری نیز بر نتیجه نهایی تأثیر دارند.
کالیبراسیون دوربین در متاشیپ چه کاربردهایی دارد؟
| کاربرد | نقش کالیبراسیون |
|---|---|
| تولید ارتوموزائیک | کمک به اصلاح هندسه تصاویر و کاهش خطاهای ناشی از لنز |
| ساخت مدل سهبعدی | بهبود تخمین هندسه دوربین و بازسازی صحنه |
| تولید مدل ارتفاعی | کمک به بازسازی هندسی صحیح سطح زمین |
| نقشهبرداری هوایی | بهبود سازگاری هندسی تصاویر در فرایند فتوگرامتری |
| پایش تغییرات | کمک به کاهش خطاهای سیستماتیک در مقایسه مدلها |
| مستندسازی سازهها | کمک به بازسازی دقیقتر هندسه اجسام و سطوح |
نکته تخصصی: کالیبراسیون بهتنهایی تضمینکننده دقت سانتیمتری یا میلیمتری نیست. دقت نهایی به کل زنجیره برداشت، کنترل زمینی، پردازش و ارزیابی مستقل وابسته است.
پارامترهای کالیبراسیون دوربین در متاشیپ کداماند؟
برای درک صحیح تنظیمات دوربین در متاشیپ، ابتدا باید با پارامترهای اصلی مدل دوربین آشنا شوید. این پارامترها مشخص میکنند که یک نقطه سهبعدی چگونه روی صفحه دوبعدی تصویر نمایش داده میشود.
فاصله کانونی (f)
فاصله کانونی پارامتری است که مقیاس تصویر و رابطه هندسی میان نقاط سهبعدی و صفحه تصویر را مشخص میکند. این مقدار معمولاً برحسب پیکسل در مدل ریاضی نرمافزار بیان میشود.
نقطه اصلی تصویر (cx و cy)
نقطه اصلی تصویر، محل تقاطع محور اپتیکی با صفحه تصویر در مدل دوربین است. در عمل، این نقطه لزوماً با مرکز هندسی حسگر یکسان نیست.
ضرایب اعوجاج شعاعی (k1، k2 و k3)
این ضرایب برای مدلسازی اعوجاج شعاعی لنز استفاده میشوند. اعوجاج بشکهای و بالشتکی از نمونههای شناختهشده این نوع اعوجاج هستند.
ضرایب اعوجاج مماسی (p1 و p2)
این ضرایب اثرهای مماسی یا نامتقارن اعوجاج لنز را مدلسازی میکنند که ممکن است در اثر ناهممحوری اجزای اپتیکی ایجاد شوند.
جدول پارامترهای اصلی کالیبراسیون در متاشیپ
| پارامتر | مفهوم | نقش در مدل دوربین |
|---|---|---|
f | فاصله کانونی | تعیین مقیاس تصویر |
cx | مختصات افقی نقطه اصلی | تعیین موقعیت افقی نقطه اصلی |
cy | مختصات عمودی نقطه اصلی | تعیین موقعیت عمودی نقطه اصلی |
k1 | ضریب شعاعی اول | مدلسازی اعوجاج شعاعی |
k2 | ضریب شعاعی دوم | اصلاح اعوجاج شعاعی |
k3 | ضریب شعاعی سوم | مدلسازی دقیقتر اعوجاج شعاعی |
p1 | ضریب مماسی اول | مدلسازی اعوجاج مماسی |
p2 | ضریب مماسی دوم | مدلسازی اعوجاج مماسی |
این پارامترها در کنار اطلاعات موقعیت و جهت دوربین، در مدلسازی هندسه تصاویر نقش دارند. بااینحال، فعالکردن همه پارامترها در هر پروژه لزوماً نتیجه بهتری ایجاد نمیکند، زیرا تخمین تعداد زیادی پارامتر از تصاویر نامناسب میتواند باعث همبستگی پارامترها و ناپایداری مدل شود.
آموزش کالیبراسیون دوربین در متاشیپ بهصورت گامبهگام
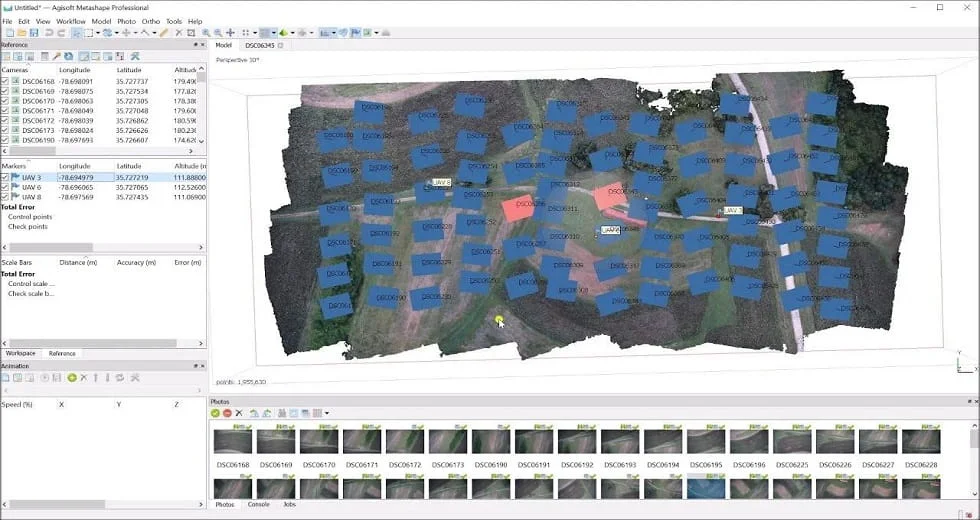
برای کالیبراسیون دوربین در Agisoft Metashape، معمولاً نیازی به واردکردن دستی تمام ضرایب لنز نیست. در پروژههای متداول نقشهبرداری هوایی، نرمافزار میتواند با استفاده از تصاویر همپوشان، پارامترهای دوربین را تخمین بزند و در مرحله بهینهسازی اصلاح کند.
مرحله اول: آمادهسازی تصاویر برای کالیبراسیون
پیش از شروع کالیبراسیون، باید تصاویر مناسبی در اختیار نرمافزار قرار دهید. کیفیت تصاویر و نحوه برداشت آنها مستقیماً بر قابلیت تخمین پارامترهای دوربین اثر میگذارد.
موارد زیر را بررسی کنید:
- تصاویر باید وضوح کافی داشته باشند و تا حد امکان فاقد تاری حرکتی باشند.
- تصاویر باید همپوشانی مناسب داشته باشند تا نقاط مشترک کافی میان آنها شناسایی شود.
- در طول پرواز، فاصله کانونی و تنظیمات دوربین ثابت نگه داشته شوند، بهخصوص از تغییر ناخواسته زوم خودداری کنید.
- از تصاویر دارای نوردهی بسیار نامناسب یا سطح فاقد بافت کافی، در صورت امکان اجتناب کنید.
- اطلاعات EXIF تصاویر، از جمله مشخصات دوربین و فاصله کانونی ثبتشده، بررسی شود.
در پروژههای متداول پهپادی، همپوشانی طولی و عرضی مناسب به تشکیل شبکه تصویری پایدار کمک میکند. مقدار دقیق آن به نوع زمین، ارتفاع پرواز، دوربین و هدف پروژه بستگی دارد.
مرحله دوم: ایجاد پروژه و افزودن تصاویر
نرمافزار متاشیپ را باز کنید و یک پروژه جدید بسازید. سپس از منوی Workflow یا گزینه افزودن تصاویر، عکسهای برداشتشده با پهپاد را وارد پروژه کنید.
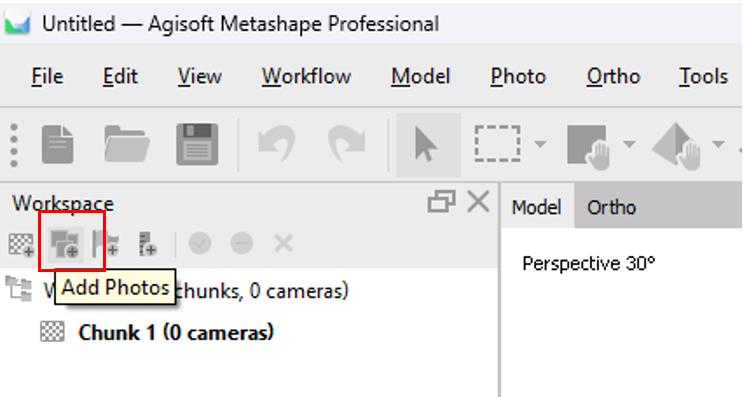
پس از بارگذاری تصاویر، دوربینها در بخش Workspace نمایش داده میشوند. در این مرحله، بهتر است مشخصات دوربینهای ثبتشده را بررسی کنید تا تصاویر متعلق به دوربینها یا تنظیمات متفاوت، بهاشتباه در یک گروه کالیبراسیون قرار نگیرند.
اگر از چند دوربین یا چند فاصله کانونی استفاده کردهاید، تفکیک صحیح گروههای کالیبراسیون اهمیت زیادی دارد.
مرحله سوم: همترازی تصاویر (Align Photos)
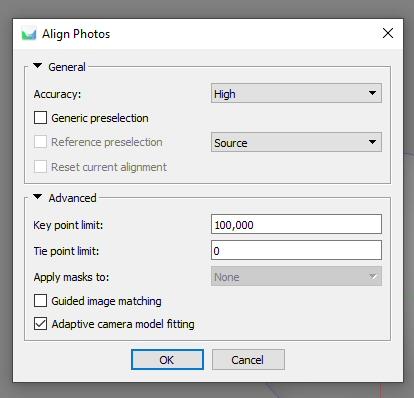
از مسیر Workflow > Align Photos، پنجره همترازی تصاویر را باز کنید. تنظیماتی مانند Accuracy، Generic preselection و Reference preselection را متناسب با پروژه انتخاب کنید و فرایند همترازی را اجرا کنید.
در این مرحله، متاشیپ نقاط مشترک تصاویر را شناسایی میکند و با استفاده از آنها، موقعیت و جهت دوربینها را تخمین میزند. همزمان، پارامترهای کالیبراسیون دوربین نیز میتوانند برآورد شوند.
پس از اتمام پردازش، وجود دوربینهای همتراز و پراکندگی مناسب نقاط اتصال (Tie Points) را بررسی کنید. اگر تعداد زیادی از تصاویر همتراز نشدهاند، پیش از ادامه، علت را پیدا کنید.
مرحله چهارم: بررسی پارامترهای کالیبراسیون دوربین
برای مشاهده پارامترهای کالیبراسیون، از مسیر زیر استفاده کنید:
Tools > Camera Calibration
در پنجره کالیبراسیون، گروه دوربین موردنظر را انتخاب کنید. بسته به نسخه نرمافزار، زبانهها و گزینههای نمایش ممکن است تفاوتهایی داشته باشند.
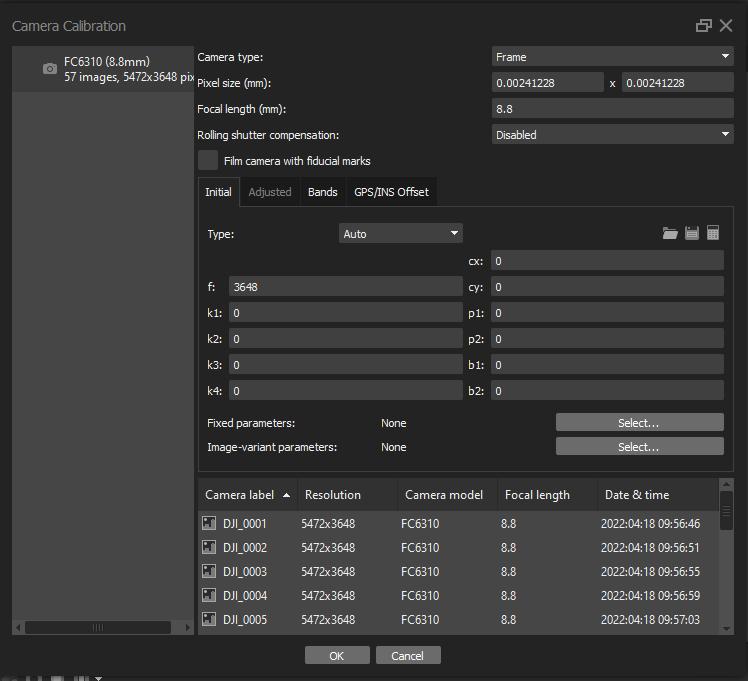
در بخش پارامترهای اولیه (Initial)، مقادیر اولیه کالیبراسیون نمایش داده میشوند. در بخش Adjusted، مقادیر تخمینزدهشده یا اصلاحشده پس از پردازش قابل بررسی هستند.
به موارد زیر توجه کنید:
- تغییر فاصله کانونی نسبت به مقدار اولیه.
- مقادیر نقطه اصلی تصویر، یعنی cx و
cy. - ضرایب اعوجاج شعاعی و مماسی.
- تفاوت مقادیر اولیه و اصلاحشده.
- نمودار اعوجاج و الگوی پراکندگی خطاها، در صورت وجود.
تغییر زیاد یک پارامتر الزاماً به معنی کالیبراسیون ناموفق نیست، اما مقادیر غیرعادی، بهویژه در کنار خطاهای هندسی مدل، باید بررسی شوند.
مرحله پنجم: بهینهسازی پارامترهای دوربین (Optimize Cameras)
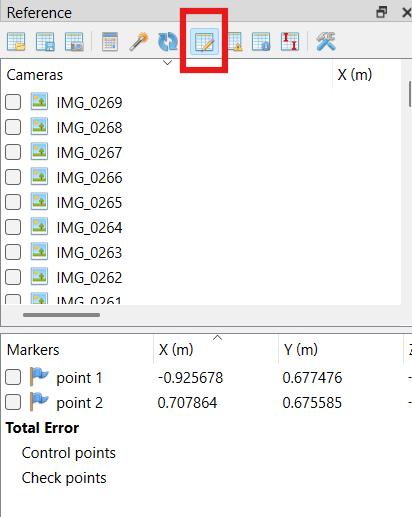
پس از همترازی و تعیین نقاط کنترل زمینی، میتوانید از گزینه Optimize Cameras در بخش Reference یا منوی مربوط به ابزارها استفاده کنید.
بهینهسازی دوربین با استفاده از تعدیل دستهای (Bundle Adjustment)، موقعیت دوربینها، مختصات نقاط سهبعدی و پارامترهای انتخابشده را بهصورت همزمان اصلاح میکند.
برای اجرای این مرحله:
- نقاط کنترل زمینی را در تصاویر مشخص کنید.
- دقت مختصات نقاط کنترل و اطلاعات موقعیت دوربین را بررسی کنید.
- پارامترهایی را که باید بهینه شوند، انتخاب کنید.
- گزینه Optimize Cameras را اجرا کنید.
- مقادیر اصلاحشده و خطاهای مرجع را بررسی کنید.
انتخاب پارامترهای قابل بهینهسازی باید متناسب با نوع دوربین و کیفیت شبکه تصویری انجام شود. اگر پارامترها بیش از حد آزاد باشند، ممکن است مدل دچار بیشبرازش شود.
مرحله ششم: ارزیابی نتایج کالیبراسیون
پس از بهینهسازی، صرفاً به پیام موفقیتآمیز بودن پردازش اکتفا نکنید. برای ارزیابی نتایج، چند شاخص مختلف را بررسی کنید.
| شاخص ارزیابی | چه چیزی را نشان میدهد؟ | نحوه استفاده |
|---|---|---|
| Reprojection Error | اختلاف میان موقعیت مشاهدهشده و بازفرافکنیشده نقاط | ارزیابی سازگاری هندسی تصاویر |
| خطای نقاط کنترل | اختلاف مختصات مدل با مختصات نقاط کنترل | بررسی سازگاری با دادههای مرجع |
| خطای نقاط چک | اختلاف مدل با نقاط مستقل | ارزیابی مستقل دقت خروجی |
| نمودار اعوجاج | الگوی اصلاحات هندسی لنز | شناسایی رفتار غیرعادی مدل اعوجاج |
| مقادیر پارامترها | وضعیت تخمین پارامترهای داخلی | شناسایی مقادیر مشکوک یا ناپایدار |
توصیه: اگر هدف شما نقشهبرداری دقیق است، تعدادی نقطه را از فرایند تنظیم و بهینهسازی کنار بگذارید و از آنها صرفاً بهعنوان Check Point استفاده کنید. این نقاط معیار مستقلتری برای ارزیابی دقت نهایی فراهم میکنند.
تصحیح اعوجاج لنز در متاشیپ چگونه انجام میشود؟
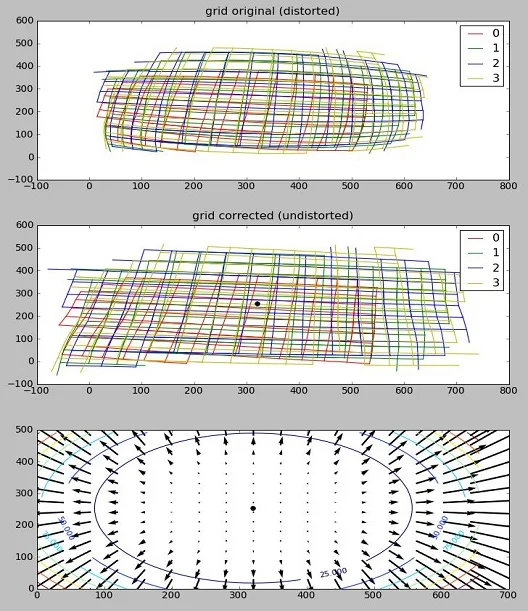
تصحیح اعوجاج لنز در متاشیپ معمولاً در چارچوب مدل ریاضی دوربین و طی همترازی و بهینهسازی انجام میشود. نرمافزار بهجای آنکه صرفاً تصویر را بهصورت بصری صاف کند، اثر اعوجاج را در محاسبات هندسی در نظر میگیرد.
تفاوت تصحیح اعوجاج در متاشیپ با اصلاح تصویر در نرمافزارهای ویرایش عکس
اصلاح اعوجاج در نرمافزارهای ویرایش تصویر معمولاً با هدف بهبود ظاهر عکس انجام میشود، اما در متاشیپ، هدف اصلی اصلاح مدل هندسی دوربین برای پردازش فتوگرامتری است.
| ویژگی | اصلاح تصویر در نرمافزار گرافیکی | تصحیح اعوجاج در متاشیپ |
|---|---|---|
| هدف اصلی | بهبود ظاهر تصویر | بهبود مدل هندسی دوربین |
| مبنای اصلاح | پروفایل لنز یا اصلاح دستی | پارامترهای کالیبراسیون |
| کاربرد | عکاسی و ویرایش | فتوگرامتری و بازسازی سهبعدی |
| ارزیابی | کیفیت بصری | خطاهای هندسی و دقت خروجی |
| ارتباط با نقاط کنترل | معمولاً ندارد | امکان استفاده در بهینهسازی |
برای نقشهبرداری هوایی، معمولاً بهتر است تصاویر خام با مشخصات اصلی خود وارد متاشیپ شوند و اصلاحات هندسی در فرایند فتوگرامتری انجام شوند، مگر آنکه یک فرایند از پیش اعتبارسنجیشده برای تصاویر اصلاحشده داشته باشید.
تنظیمات مناسب کالیبراسیون دوربین برای پروژههای مختلف
انتخاب تنظیمات کالیبراسیون به نوع دوربین، هندسه برداشت و هدف پروژه بستگی دارد. برای مثال، دوربین پهپاد نقشهبرداری با دوربین فیشآی که برای تصویربرداری ۳۶۰ درجه استفاده میشود، به مدل یکسانی نیاز ندارد.
| نوع پروژه | رویکرد پیشنهادی | نکته مهم |
|---|---|---|
| نقشهبرداری معمولی با پهپاد | کالیبراسیون خودکار و بررسی نتایج | کیفیت شبکه تصویری اهمیت زیادی دارد. |
| نقشهبرداری با دوربین RTK | بهینهسازی همراه با بررسی دقت مختصات دوربین | دقت واقعی دادههای RTK را در نظر بگیرید. |
| نقشهبرداری با نقاط کنترل زمینی | بهینهسازی با استفاده از GCP | نقاط مستقل برای ارزیابی دقت نگه دارید. |
| پروژه با دوربین کالیبرهشده | استفاده از پارامترهای معتبر قبلی | در صورت اطمینان از اعتبار کالیبراسیون، پارامترهای مربوط را ثابت کنید. |
| تصویربرداری با لنز فیشآی | استفاده از مدل دوربین متناسب | مدل دوربین باید با ویژگیهای لنز سازگار باشد. |
کالیبراسیون خودکار یا دستی، کدام روش مناسبتر است؟
در کالیبراسیون خودکار، متاشیپ پارامترهای دوربین را بر اساس تصاویر و هندسه شبکه تخمین میزند. این روش برای بسیاری از پروژههای متداول پهپادی کاربرد دارد.
در روش دستی، کاربر پارامترهای کالیبراسیون معتبر را وارد میکند و میتواند برخی از آنها را ثابت نگه دارد. این روش زمانی مفید است که گواهی کالیبراسیون معتبر یا اطلاعات آزمایشگاهی قابل اعتماد در اختیار باشد.
| معیار | کالیبراسیون خودکار | کالیبراسیون دستی |
|---|---|---|
| نیاز به گواهی کالیبراسیون | ندارد | معمولاً دارد |
| میزان دخالت کاربر | کمتر | بیشتر |
| مناسب برای | بسیاری از پروژههای متداول | پروژههای دارای داده کالیبراسیون معتبر |
| احتمال خطای کاربر | وابسته به تنظیمات پروژه | وابسته به صحت دادههای ورودی |
| نیاز به ارزیابی نتایج | دارد | دارد |
هیچکدام از این دو روش در همه پروژهها برتری مطلق ندارند. انتخاب باید براساس اطلاعات موجود و شرایط تصویربرداری صورت گیرد.
خطاهای رایج کالیبراسیون دوربین در متاشیپ و روش رفع آنها
بخش مهمی از مشکلات کالیبراسیون به نحوه برداشت تصاویر یا انتخاب نادرست پارامترها مربوط است. در جدول زیر، برخی از خطاهای متداول و راهکارهای بررسی آنها آمده است.
| خطای رایج | علت احتمالی | راهکار |
|---|---|---|
| خطای بازفرافکنی زیاد | تصاویر نامناسب یا همترازی ضعیف | بررسی نقاط اتصال و کیفیت تصاویر |
مقادیر غیرعادی cx و cy | هندسه نامناسب شبکه یا ناپایداری کالیبراسیون | بررسی شبکه تصویری و ثابتکردن پارامترهای مشکوک در صورت لزوم |
| اعوجاج غیرطبیعی در مدل | مدل دوربین نامناسب یا بیشبرازش | سادهسازی مدل و بررسی مجدد |
| اختلاف زیاد نقاط کنترل و چک | خطا در مختصات مرجع یا تغییر شکل مدل | بررسی سیستم مختصات و کیفیت نقاط |
| عدم همترازی برخی تصاویر | همپوشانی ناکافی یا بافت نامناسب | بررسی تصاویر و تنظیم مجدد همترازی |
| تغییر زیاد پارامترهای دوربین | تغییر تنظیمات دوربین یا تخمین ناپایدار | بررسی گروهبندی دوربینها و دادههای اولیه |
چرا گاهی با وجود کالیبراسیون، دقت مدل پایین است؟
کالیبراسیون تنها یکی از عوامل مؤثر بر دقت فتوگرامتری است. ممکن است پارامترهای دوربین بهدرستی تخمین زده شده باشند، اما خطاهای ناشی از مختصات نقاط کنترل، کیفیت GPS، زاویه تصویربرداری یا تغییرات ارتفاعی زمین باعث کاهش دقت خروجی شوند.
برای نمونه، در پروژهای که روی زمین ناهموار اجرا میشود، استفاده از تصاویر صرفاً قائم و فاقد هندسه مناسب ممکن است باعث بروز خطاهای سیستماتیک شود. در چنین شرایطی، اصلاح کالیبراسیون بهتنهایی مشکل را برطرف نمیکند و ممکن است به طراحی بهتر شبکه پرواز نیاز باشد.
چگونه دقت کالیبراسیون دوربین در متاشیپ را افزایش دهیم؟
برای افزایش قابلیت اعتماد نتایج کالیبراسیون، بهتر است چند اصل را در برداشت و پردازش رعایت کنید.
- هندسه مناسب تصویربرداری: از برداشتهایی استفاده کنید که تنوع هندسی کافی داشته باشند. در پروژههای حساس، تصاویر مایل و خطوط پرواز متقاطع میتوانند به تقویت شبکه کمک کنند.
- ثبات تنظیمات دوربین: از تغییر ناخواسته فاصله کانونی، فوکوس و تنظیمات تصویربرداری در طول مأموریت جلوگیری کنید.
- نقاط کنترل دقیق: از نقاط کنترل زمینی با مختصات معتبر و توزیع مکانی مناسب استفاده کنید.
- انتخاب مدل مناسب: از آزادکردن تمام پارامترها بدون توجه به قابلیت تخمین آنها خودداری کنید.
- بررسی مستقل دقت: علاوه بر خطای بازفرافکنی، خطای نقاط چک و سازگاری هندسی مدل را ارزیابی کنید.
✍نکته کاربردی برای پروژههای نقشهبرداری: اگر در یک پروژه، خطای نقاط چک بهطور محسوسی بیشتر از خطای نقاط کنترل است، صرفاً کاهش خطای بازفرافکنی را هدف قرار ندهید. ابتدا علت اختلاف را در دادههای مرجع، شبکه تصویری و مدل دوربین بررسی کنید.
آیا کالیبراسیون دوربین در متاشیپ هزینه دارد؟
کالیبراسیون خودکار دوربین در متاشیپ، بهعنوان بخشی از فرایند پردازش تصاویر انجام میشود و الزاماً به پرداخت هزینه جداگانه برای هر پروژه نیاز ندارد. بااینحال، هزینههای مرتبط با آن ممکن است در شرایط زیر مطرح شوند:
- تهیه مجوز نرمافزار متاشیپ، متناسب با نسخه و نوع لایسنس.
- انجام کالیبراسیون آزمایشگاهی دوربین.
- دریافت خدمات تخصصی پردازش و بهینهسازی تصاویر.
- طراحی و اجرای پروژههای نقشهبرداری با کنترل زمینی.
بنابراین، عبارت (قیمت کالیبراسیون دوربین در متاشیپ) لزوماً به یک خدمت با تعرفه ثابت اشاره نمیکند. هزینه نهایی، در صورت نیاز به خدمات تخصصی، به نوع دوربین، حجم تصاویر، پیچیدگی پروژه و سطح دقت موردنیاز بستگی دارد.
برای انتخاب روش پردازش و برآورد هزینههای مرتبط با پروژههای فتوگرامتری، میتوانید با مشاوران متخصص ما در وب سایت مستر پی در ارتباط باشید.
جمعبندی کالیبراسیون دوربین در متاشیپ چه زمانی ضروری است؟
کالیبراسیون دوربین یکی از اجزای مهم پردازش فتوگرامتری است که امکان تخمین و اصلاح پارامترهای داخلی دوربین را فراهم میکند. در پروژههای نقشهبرداری هوایی، این فرایند به بهبود مدل هندسی تصاویر و کاهش اثر اعوجاج لنز کمک میکند.
برای دستیابی به نتایج قابل اعتماد، باید میان پیچیدگی مدل کالیبراسیون، کیفیت تصاویر و هندسه شبکه تعادل برقرار کرد. استفاده از پارامترهای بیشتر همیشه به معنای دقت بالاتر نیست و ارزیابی مستقل با نقاط چک برای اطمینان از کیفیت خروجی اهمیت دارد.
اگر قصد دارید مهارت خود را در پردازش تصاویر پهپادی و فتوگرامتری افزایش دهید، آموزش اصولی کار با متاشیپ و شناخت محدودیتهای کالیبراسیون میتواند به شما در اجرای پروژههای حرفهای کمک کند.
اگر برای انتخاب دوره آموزشی و بررسی نیازهای تخصصی پروژه خود نیاز به راهنمایی و مشاوره دارید، میتوانید با گروه پشتیبانی آکادمی آموزشی مستر پی در ارتباط باشید تا در این مسیر راهنمای شما باشند.
سوالات متداول درباره کالیبراسیون دوربین در متاشیپ
۱. کالیبراسیون دوربین در متاشیپ چیست؟
کالیبراسیون دوربین فرایند تعیین پارامترهای داخلی دوربین، از جمله فاصله کانونی، نقطه اصلی تصویر و ضرایب اعوجاج لنز است. متاشیپ با استفاده از این پارامترها، مدل هندسی دوربین را برای پردازش تصاویر فتوگرامتری تخمین میزند.
۲. آیا کالیبراسیون دوربین در متاشیپ بهصورت خودکار انجام میشود؟
بله. متاشیپ میتواند هنگام همترازی تصاویر و بهینهسازی دوربین، پارامترهای کالیبراسیون را تخمین بزند. بااینحال، بررسی نتایج و اطمینان از پایداری مدل همچنان بر عهده کاربر است.
۳. بهترین روش کالیبراسیون دوربین در متاشیپ کدام است؟
روش مناسب به نوع دوربین، کیفیت تصاویر و اطلاعات کالیبراسیون موجود بستگی دارد. برای بسیاری از پروژههای پهپادی، کالیبراسیون خودکار نقطه شروع مناسبی است، اما در صورت وجود گواهی معتبر کالیبراسیون، استفاده از پارامترهای از پیش تعیینشده نیز میتواند مناسب باشد.
۴. کالیبراسیون دوربین چه تأثیری بر دقت نقشهبرداری هوایی دارد؟
کالیبراسیون مناسب به کاهش اثر خطاهای هندسی ناشی از لنز کمک میکند و میتواند کیفیت بازسازی سهبعدی و ارتوموزائیک را بهبود دهد. بااینحال، دقت نهایی به کیفیت برداشت، نقاط کنترل، موقعیتیابی و سایر عوامل نیز وابسته است.
۵. تفاوت اعوجاج شعاعی و مماسی در کالیبراسیون چیست؟
اعوجاج شعاعی بر اساس فاصله نقاط از مرکز اپتیکی تصویر تغییر میکند و میتواند به شکل اعوجاج بشکهای یا بالشتکی ظاهر شود. اعوجاج مماسی معمولاً با ناهممحوری اجزای اپتیکی ارتباط دارد و موجب جابهجایی نامتقارن نقاط تصویری میشود.
۶. آیا برای هر پروژه پهپادی باید دوربین را مجدداً کالیبره کرد؟
خیر. اگر دوربین، لنز، فوکوس و تنظیمات تصویربرداری ثابت باشند، ممکن است بتوان از پارامترهای کالیبراسیون معتبر قبلی استفاده کرد. بااینحال، تغییرات سختافزاری یا شرایط تصویربرداری میتوانند نیاز به بررسی مجدد کالیبراسیون را ایجاد کنند.
۷. خطای Reprojection در متاشیپ چقدر باید باشد؟
مقدار مناسب به وضوح تصویر، کیفیت نقاط اتصال، دوربین و شرایط پروژه بستگی دارد. به همین دلیل، یک عدد ثابت را نمیتوان برای تمام پروژهها معیار قطعی دانست. این شاخص باید همراه با خطای نقاط کنترل و نقاط چک بررسی شود.
۸. آیا کالیبراسیون دوربین در متاشیپ رایگان است؟
فرایند تخمین کالیبراسیون بخشی از امکانات پردازشی نرمافزار است و هزینه جداگانهای برای هر بار اجرا ندارد. بااینحال، تهیه مجوز نرمافزار یا استفاده از خدمات کالیبراسیون آزمایشگاهی و پردازش تخصصی ممکن است هزینه داشته باشد.


پاسخها